第 2 章 モデルの分担と支配方程式
2.1 状態量と計算領域
Section titled “2.1 状態量と計算領域”表面メッシュを 個の三角形 で構成し、頂点、面積 、重心 、単位法線 を保持する。形状は帯電計算中に固定される。要素の状態量は総電荷 [C] であり、面電荷密度は
である。
荷電テスト粒子 は、位置 、速度 、実粒子一個の電荷 、質量 、macro weight を持つ。軌道は電荷質量比 で決まり、表面へ移す電荷は である。粒子種ごとに、電荷・質量、速度分布、粒子源、境界での作用を指定する。図2.1に、場の source、粒子の運動、表面への電荷移送の分担を示す。
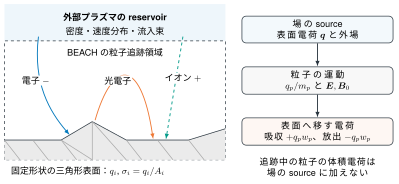
図 2.1 表面場、粒子追跡、電荷移送のモデル分担。軌道と凹凸は模式図である。粒子の運動には実粒子の 、電荷収支には重みを含む を使う。外部シースを接続する場合の上端面条件は図8.11に示す。
2.2 テスト粒子と表面電荷の自己無撞着性
Section titled “2.2 テスト粒子と表面電荷の自己無撞着性”粒子の運動方程式は、非相対論的 Lorentz 力
である。 は一様な外部磁場であり、誘導磁場は求めない。場は表面電荷と指定した外場から作る。
自由空間の静電場では、表面以外の領域に対して
となる。ここで は表面電荷が作る電位であり、一様外場を電位に含める場合は を一度だけ加える。追跡中の電子・イオンが空間に作る体積電荷は、この場の右辺に含まれない。
表面電荷の更新と次の粒子軌道は結合するが、体積プラズマを自己無撞着に解く PIC ではない。第8章の外部シース closure は箱の外の空間電荷を上端面の条件として取り込むが、箱の内側の体積電荷を補うものではない。局所の空間電荷が場を支配するケースでは、その効果を独立した kinetic 計算で調べる。
2.3 二つの時間刻み
Section titled “2.3 二つの時間刻み”粒子の一回の軌道更新幅を 、表面電荷更新のバッチ幅を とする。バッチ数を とすると、累積帯電時間は受理された幅の和
となる。粒子一個の追跡時間の上限 ( は step 数の上限)は別の量である。一つのバッチで複数の粒子種の軌道を順に追っても、その飛行時間を足して帯電時間にはしない。
2.4 一バッチの結合手順
Section titled “2.4 一バッチの結合手順”図2.2の順序で、場の構成から電荷差分の確定までを一バッチとして進める。
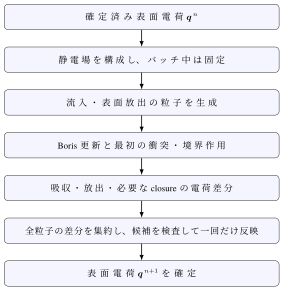
図 2.2 基本の表面帯電サイクル。外部シースを接続する場合は、吸収・放出の電荷差分を外部根の電流目標に合わせ、外部根の更新があれば受理後に根を解き直す。
同じバッチ中の粒子は同じ場を参照する。先に吸収された粒子の電荷が、後続粒子へ即時に作用することはない。この分離によって粒子ごとの並列計算が可能になる一方、場を固定する時間幅の誤差を持つ。各バッチで生成した粒子は、そのバッチの中で吸収、escape、追跡上限のいずれかに達するまで追い、次のバッチへ持ち越さない。追跡上限に達した粒子は未解決として、吸収や escape と区別して集計する。したがって、バッチ幅を超える飛行時間による帰還の遅れは表現しない。