第 8 章 外部シースのモデルと上端面への接続
BEACH の計算箱は外部のシースの厚さよりはるかに小さいので、箱の外を平面・定常のシースに縮約し、その解から上端面の条件を作ることができる。本章では、まずこの外部シースのモデルを BEACH との結合から切り離して説明し、最後に BEACH の上端面へ接続する方法を述べる。対象は、太陽風のイオンと電子、表面から放出される光電子がつくる 1 次元・無衝突のシースである。最初に仮定と粒子の軌道を定め、各粒子集団の密度と流束を電位の関数として導く。次に Poisson 方程式の第一積分から電位構造を Type A、B、C に分け、零電流の閉じ方、物理解の条件、数値アルゴリズムを示す。続いて、太陽風と月面の典型条件で解いた数値例により、電位構造と粒子集団を可視化する。最後に、外部根から上端面の電流、電位、流入、流出を決める方法と、外部根の更新を示す。
8.1 対象と仮定
Section titled “8.1 対象と仮定”座標 を表面(壁、)から上流へ向けてとり、上流 の電位を 0、壁の電位を とする。電場は で、 は壁から上流へ向かう。温度 、、 は eV 単位で表し、電位を温度で割った量(例えば )は無次元である。 は素電荷である。モデルは次を仮定する。
-
**平面・1 次元:**壁の曲率半径と凹凸の尺度が Debye 長より十分大きく、量は だけに依存する。接線方向の速度は保存するので、法線速度 の分布だけを扱う。
-
**定常:**照射とプラズマ条件の変化は、粒子がシースを横切る時間(電子で数 s)より十分遅い。
-
**無衝突・非磁化:**平均自由行程と Larmor 半径は Debye 長より十分長い。粒子はシース内でエネルギーを保存する。
-
半無限の上流: でプラズマは準中性になり、電場は 0 に近づく。上流の入射分布は固定した物理条件であり、解の途中で入射速度や電子の drift を変更しない。
-
**吸収する壁:**壁に達した太陽風の電子とイオン、および壁へ戻った光電子はすべて吸収される。二次電子放出、後方散乱、表面伝導は含めない。BEACH のセル内で生じる二次電子は、8.8.5節で放出源に加える。
-
**三つの粒子集団:**単一価のイオンは流体として、太陽風電子と光電子は運動論的に扱う。
表8.1に、本章の数値例(表8.4)での尺度を示す。シースの厚さは Debye 長の数倍(数十 m)であり、Larmor 半径と平均自由行程はそれより桁違いに長い。イオンの入射エネルギーは電子温度の約 70 倍で、イオンは壁の電位でほとんど減速されない。
表 8.1 数値例の条件での尺度。、 eV、 eV、磁場 5 nT とした。
| 量 | 値 |
|---|---|
| 太陽風電子の Debye 長 | 8.7 m |
| 光電子の Debye 長 () | 1.4 m |
| 電子の Larmor 半径(12 eV、5 nT) | 約 2 km |
| 光電子の Larmor 半径(2.2 eV、5 nT) | 約 1 km |
| イオンの入射エネルギー ( km/s) | 0.86 keV |
| 電子が 10 m を横切る時間 | 約 5 s |
この形のシースは、光を受ける板と希薄プラズマの運動論的な解析[5]、宇宙の表面上の光電子シースとダスト浮上の解析[10]、月面の PIC 計算[12]で調べられてきた。本モデルの粒子集団と三つの型は Zhao らの定式化に従い[21]、イオンの有限温度は Sana と Mishra の流体モデルに従う[16]。
8.2 軌道と粒子集団
Section titled “8.2 軌道と粒子集団”8.2.1 エネルギー保存と速度領域
Section titled “8.2.1 エネルギー保存と速度領域”定常・無衝突の 1 次元 Vlasov 方程式
の解は、法線方向の全エネルギー と軌道の種類だけの関数である(Liouville の定理)。したがって、上流で入射する分布と壁で放出する分布を与えれば、各位置の分布は境界の分布をエネルギー保存で写したものになる。写せない速度、つまり境界から到達できない速度の分布は 0 である。壁は吸収するので、壁から上流へ向かう太陽風電子はなく、上流から入射する光電子もない。
電子()は の点で折り返す。電子にとっての障壁は経路上の最小電位
である。上流での法線エネルギーが ( は後述の規格化速さ)の太陽風電子は、 なら壁に達して吸収され、 なら障壁の手前で反射して上流へ戻る。壁での法線エネルギーが の光電子は、 なら上流へ脱出し、それ以下なら折り返して壁へ戻る。反射する太陽風電子は極小より上流側だけを、捕捉される光電子は極小より壁側だけを往復する。このため、Type A の電荷密度は同じ電位でも極小の両側で異なる(表8.2)。図8.1に、Type A の数値解で電子のエネルギー図と軌道の分類を示す。
表 8.2 区間ごとに存在する電子の集団。「通過」は壁へ向かう一方向、「反射」「捕捉」は往復する集団である。
| 区間 | 太陽風電子 | 光電子 |
|---|---|---|
| Type A の下側(壁から極小まで) | 通過 | 脱出、捕捉 |
| Type A の上側(極小から上流まで) | 通過、反射 | 脱出 |
| Type B(全域) | 通過 | 脱出、捕捉 |
| Type C(全域) | 通過、反射 | 脱出(障壁 0) |
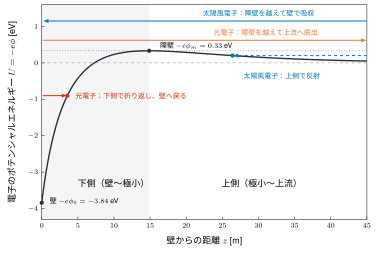
図 8.1 Type A の電子のポテンシャルエネルギー と軌道の分類。黒の曲線は図8.6の Type A の数値解で、色の水平線は保存する全エネルギー の例である( の値は説明用)。電子は の点で折り返す。太陽風電子は なら壁に達し、そうでなければ上側で反射する。光電子は壁での法線エネルギーが を超えれば脱出し、それ以下なら下側で折り返して壁に戻る。この二つの閾値が、各位置に存在する速度領域を決める。
8.2.2 太陽風電子
Section titled “8.2.2 太陽風電子”上流で壁へ向かう太陽風電子は、法線方向に速さ で drift した Maxwell 分布である。 、、上流での法線の速さを とすると、上流の入射分布は
である。 は入射分布の規格化であり、上流の実際の電子密度ではない。上流の太陽風電子は入射電子と反射して戻る電子の和であり、壁で吸収された高速電子は戻らないからである。位置 での速さを 、、 とすると、エネルギー保存 と Liouville の定理から
を得る。壁へ到達する通過電子は の内向きの速度を、反射電子は の両方向を占める。密度はこの分布の速度積分
であり、反射電子は Type A の上側と Type C だけにある。drift が 0 のとき、積分は閉じた形
になる。障壁ですべての電子が反射されるなら密度は Boltzmann 分布 になるが、吸収壁では障壁を越えた電子が戻らないので、外向きの高速成分が欠けて密度はそれより小さい。
流束は通過電子だけが担う。 と変数変換すると
となり、位置によらない(連続の式)。上流 での密度は
である。光電子がなく drift が 0 の Type C では、上流の準中性から
となり、 は上流のイオン密度 より大きい。
8.2.3 光電子
Section titled “8.2.3 光電子”壁は温度 の半 Maxwell 分布で光電子を放出する。、規格化を とすると、壁での外向き分布は ()、放出束は である。障壁 を越える割合が脱出し、
となる。 とすると、脱出する光電子と捕捉される光電子(往路と復路の両方)の密度は
であり、捕捉された光電子は Type A の下側と Type B だけにある。Type C は障壁が 0 なので、放出した光電子はすべて脱出する。
光電子源は、法線エネルギー の bin ごとの外向き数流束 でも与えられる。 bin の中では を一定とする。電位 の点での法線エネルギーは ()、速さは ()なので、 を積分して
を得る。 は上限が下限以下のとき 0 とする意味である。脱出束は で、同じ を密度、流束、Poisson 方程式の積分のすべてに使う。bin の分布を Maxwell 分布へ当てはめる操作はない。 8.8.5節の外部根の更新は、この形で上端面を出た光電子のスペクトルを渡す。
8.2.4 太陽風イオン
Section titled “8.2.4 太陽風イオン”イオンは上流で密度 、法線速度 (壁向きを正)、温度 を持つ流体である。連続の式 と、圧力 (係数 は一定、1 は等温、3 は 1 次元断熱)を含む運動方程式 を積分すると、入射エネルギー 、、密度比 に対して
が成り立つ[16]。 は同論文の断熱指数 に当たる。上流につながる枝は超音速の根 から連続する根であり、 では冷たいビーム に戻る。イオンが到達できる最大電位は
で、経路上の電位がこれを超えるとイオンの流れは途中で止まる。流束は で一定である。太陽風では (405 km/s の陽子で約 0.86 keV)が よりはるかに大きく、 eV、 で根の変化は 0.1 mV 以下である。このモデルはイオンの速度分布そのものは定めない。
8.3 Poisson 方程式と電位構造
Section titled “8.3 Poisson 方程式と電位構造”8.3.1 第一積分
Section titled “8.3.1 第一積分”電荷密度を とする。電位が単調な区間では存在する粒子集団が決まっているので、 は だけの関数である。 Poisson 方程式 に を掛けると となり、電位について積分できる。上流で の単調な区間(Type B、C)では
である。これは を位置、 を時間とみなした質点のエネルギー保存(Sagdeev の擬ポテンシャル)と同じ形をしている。 Type A では極小 で なので、下側と上側の区間 ごとに
となる。上側は上流でも でなければならないので、接続条件
が加わる。極小が存在するには 、つまり極小で が必要である。壁の電場は で、符号は Type A と B で正、Type C で負である。
図8.2に、Type A の数値解での と を示す。下側では捕捉された光電子が負の電荷を担い、 は壁へ向かって単調に増える。上側の電荷密度は極小の近くで負、上流の近くで正になり、二つの面積が打ち消すことが式(8.17)である。
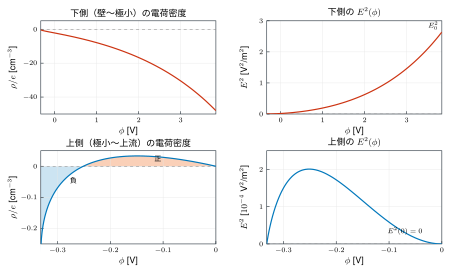
図 8.2 Type A()の電荷密度 と第一積分 。横軸は位置ではなく電位で、上段は壁から極小まで、下段は極小から上流までの区間である。二つの区間では粒子集団が異なるため、同じ電位でも が異なる。 は極小 で 0 から始まり、上側では上流 で再び 0 に戻る。これは上側の電荷密度の負の面積と正の面積が打ち消すこと(式(8.17))に等しい。 は数値求積で独立に計算した。
8.3.2 三つの型
Section titled “8.3.2 三つの型”電位の形により解は三つに分かれる[21]。Type A は の内部極小を持つ非単調な構造、 Type B は正の壁から 0 へ単調に下がる構造、Type C は負の壁から 0 へ単調に上がる構造である(図8.3)。Type A の壁電位は正とは限らず、負の壁電位を持つ Type A もある。光電子がなければ壁を正にする機構がなく、Type C だけが成り立つ。同じ条件で複数の型が候補になり得ることは Sana と Mishra が示しており[15]、本モデルは型の間の安定性による選択をしない。
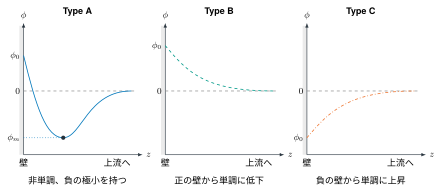
図 8.3 外部シースの電位形状による Type A、B、C の分類。曲線は形の違いだけを示す模式図で、壁電位、距離、勾配は数値解を表していない。Type A は正の壁電位を持つ例を描いた。電子 drift による上流の帯はこの分類図に含めず、図8.4で示す。
8.3.3 電位分布の再構成
Section titled “8.3.3 電位分布の再構成”空間分布は第一積分から
で得る。Type A では下側の積分で極小の位置 を求め、上側を から積分する。極小の近くでは なので となり、被積分関数の特異点は積分できる。上流の近くでは から となり、 は長さ で指数関数的に 0 に近づく。上流までの距離は無限なので、分布は が小さな閾値に達した点で打ち切る。
8.4 閉じる条件
Section titled “8.4 閉じる条件”未知数は壁電位 、Type A の極小 、太陽風電子の規格化 である。零電流の closure は次の条件で根を決める。
- 上流の準中性:
(bin の光電子源では式(8.12)を で使う)。
- **壁への零電流:**電子の吸収 、イオンの吸収 、光電子の正味の放出 に対して
である。壁へ戻る光電子は放出と相殺するので、正味には脱出分だけが残る。
- **Type A の接続:**式(8.17)。
Type B、C の未知数は 2 つ、Type A は 3 つで、方程式の数と一致する。 は準中性と電流の両方に線形に入る。これらは電位空間の代数方程式と積分条件であり、 方向の積分を含まない。太陽高度 で照射とプラズマ流を与える場合は、Zhao らに従って
とする。 は垂直照射での光電子の規格化、 は太陽風の速さである。電子の drift は、太陽風の法線速度 と を物理条件として明示的に選ぶ(8.5.2節)。
零電流のほかに二つの閉じ方がある(表8.3)。境界電場を指定する closure は、式(8.20)の代わりに と電場の符号を課し、電流を結果として返す。 は準中性で決まるので、 を変えると も変わる。 は平坦な解だけでなく、非平坦な Type B、C の根も含む。静的な評価は、与えた電位で準中性から を求め、符号付きの 、Type A の接続の残差、各電流を返す。外側の時間発展や結合方程式は呼び出し側が解き、その結果を物理解の判定にかける。
表 8.3 外部シースの閉じ方と未知数。いずれも同じ密度、流束、第一積分、物理解の判定を使う。
| 閉じ方 | 固定する量 | 決める量 |
|---|---|---|
| 零電流 | 上流のイオン、電子温度と drift、光電子源 | 、、、各電流 |
| 境界電場の指定 | 上記と | 、、、正味の電流 |
| 静的な評価 | 上記と (と ) | 、符号付きの 、接続の残差、各電流 |
8.5 物理解の条件
Section titled “8.5 物理解の条件”代数方程式の根であることと、上流から壁まで実数の電位分布がつながることは別の条件である。根は次をすべて満たすときだけ受理する。
-
**イオンの到達:**経路上の最大電位 が式(8.14)の 以下である。
-
**実数の電場:**全区間で であり、Type A では極小で 、接続条件(8.17)が満たされる。
-
**上流での漸近:**上流の近くでも が保たれる。
8.5.1 上流の漸近条件
Section titled “8.5.1 上流の漸近条件”上流の近くで が について滑らかなら、 から が必要である。冷たいイオンと Boltzmann 電子では、これは Bohm の条件 に一致する[14]。本モデルでは入射速度を Bohm 速度へ補正せず、指定した入射状態でこの条件が成り立つかを判定する。
上流の分布が速度 0 で切れている場合、 は滑らかでない。Type B()では通過電子の下限速度 と捕捉光電子のために となり、Maxwell の光電子源では
である。式(8.15)から なので、 が必要である。 bin の光電子源では第 2 項を に置き換える。 は の左右の bin の値で、戻る軌道と脱出する軌道が別の側の値を使う。この条件は有限個の点での検査では見逃し得るので、係数で判定する。
8.5.2 電子 drift と上流の帯
Section titled “8.5.2 電子 drift と上流の帯”上流で壁へ向かう電子の分布を、規格化した速さ の関数 と書く。 Type A の上側と Type C で上流から深さ の点では、遅い電子は両方向に存在するので、密度の変化は
となる。drift のない Maxwell 分布は でこの項を持たないが、drift のある分布は なので、上流に近づくほど電子の過剰が で現れる。イオンと光電子の密度は について滑らかなのでこれを打ち消せず、上流電位に接する帯 で になる。 の区間には実数の がないので、厳密な半無限の上流条件のもとでは、drift のある Type A、C の根は物理解にならない。この上流分布は に尖った極小を持ち、Penrose の条件[11]では drift の大きさによらず運動論的に不安定である。実際には緩和や散乱で滑らかになると考えられ、遅い入射電子の drift だけを除いて にすると帯は消える。
帯の内側で が負になる量から、場の不足
を定める。これは、静電シースが上流へつながるために外から供給されなければならない電場である。 drift のある根は、帯の電位幅が (A)または (C)の指定した割合以下であるか、 が指定した外部の場のレベル 以下であるときに受理できる。後者は、上流境界を の無限遠ではなく、場が外部のレベルまで下がった点に置くことに当たる。どちらの判定も根の方程式を変えないので、受理した根の壁側の量は判定の仕方によらない。帯より外側だけを物理的な電位分布として使い、分布の再構成も帯の手前で打ち切る。図8.4に、drift の有無による上流付近の の違いを示す。BEACH での判定の選び方は8.8.3節で述べる。
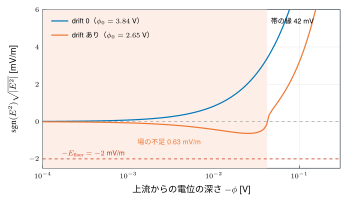
図 8.4 Type A()の上側の区間で、上流 の近くの 。縦軸は符号を保った 、横軸は上流からの電位の深さ(対数)である。電子 drift 0 の根は で 0 に近づく。太陽風の法線速度で drift した電子では、 項(式(8.23))によって上流に接する帯(橙の網掛け)で になる。帯の中の最小値の大きさが場の不足であり、この例では下限 mV/m を下回るので根を受理する。drift の有無で根そのもの(、)も変わる。
8.6 数値アルゴリズム
Section titled “8.6 数値アルゴリズム”図8.5に、一つの型について零電流根を求める手順を示す。
8.6.1 規格化と未知数の変換
Section titled “8.6.1 規格化と未知数の変換”電位は光電子温度 (bin の光電子源では 以下の最大の 2 の冪)で、密度は上流のイオン密度で規格化する。 2 の冪を使うのは、規格化の往復で bin の端の値が丸め誤差で動かないようにするためである。未知数は符号と順序を保つ対数変数に変換する。Type A は 、 Type B、C は を使い、 や を反復の途中でも保つ。 Type A の接続の残差は で割る。浅い極小では積分区間とその中の電荷密度がともに小さくなり、規格化しなければ極小が浅いだけで残差が収束したように見えるからである。
8.6.2 根の探索
Section titled “8.6.2 根の探索”根は保護付き Newton 法で求める。Jacobian は中心差分(定義域の端では片側差分)で作り、Newton 方向に沿って残差の最大ノルムが減るまで歩幅を半分にする。減らせなければ減衰係数を増やしながら Levenberg–Marquardt 方向を試す。定義域外の試行点は評価せずに退け、元の方程式の残差がすべて 以下になったときだけ収束とみなす。歩幅が小さくなったことや、最小二乗の停留点に達したことは収束と扱わない。
初期値は、呼び出し側が与えた前回の根、近い条件の根を記録した解の表からの予測、既定の多点初期値の順に試す。Type B、C では既定の初期値の前に、次の一変数の探索も行う。既定の初期値は、温度と密度で無次元化した電位の候補の組であり、 は準中性が について線形であることから決める。 を電流の式で消去すると だけの方程式になるので、対数と線形の格子で符号変化を探し、二分法で根を求める。近い条件の根から目標の条件まで物理条件を少しずつ動かす継続法も使え、擬弧長の継続では単純な折り返しを越えられる。複数の根を列挙するときは、見つけた根から反発する deflation で新しい根を探し、元の方程式と物理解の判定に合格したものだけを残す。型を指定しない場合は、太陽高度が 未満なら C、A、B、それ以外は A、B、C の順に試し、最初に受理した根を返す。いずれも有限個の初期値と反復による探索であり、根が見つからないことは物理解の不存在を意味しない。
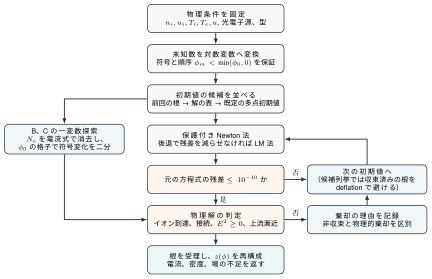
図 8.5 一つの型について零電流根を求める手順。橙の箱が受理の判定である。代数方程式が収束したことと、半無限の物理的な電位分布が存在することを別々に判定する。型を指定しない場合はこの手順を型の順に繰り返し、最初に受理した根を返す。有限個の初期値と反復で探すため、見つからないことは解の不存在を意味しない。
8.6.3 物理解の判定の離散化
Section titled “8.6.3 物理解の判定の離散化”収束した根について、まずイオンの到達と Type A の接続を確かめる。次に各区間で等間隔の 129 点の電位で を評価し、規格化した の尺度の 倍を超える負の値があれば棄却する。Type B の漸近条件は式(8.22)の係数で判定し、丸め誤差に 倍の機械精度の余裕を与える。drift のある Type A、C では、上流へ向けて ()の点を加えて帯を見つけ、二分法で帯の縁 を決めて、その幅と場の不足を受理の条件と比べる。下側の区間には帯を許さない。有限個の点での判定なので、任意の条件に対する存在定理ではない。
8.6.4 速度積分と電位積分
Section titled “8.6.4 速度積分と電位積分”drift が 0 の電子密度は式(8.6)の閉じた形で計算し、 の積はスケールした相補誤差関数 で評価して桁あふれを避ける。drift があるときは、速度積分の区間を で変換し、端点の平方根特異性を除いて複合 Gauss–Legendre 求積で積分する。速度の上限は drift または切断速度から熱速度の 10 倍先で打ち切る。
第一積分の電位積分は で両端に点を集めた複合 Gauss–Legendre 求積で行う。bin の光電子源の密度の電位積分は 乗の差として解析的に求め、平方根の差は有理化し、 乗の差は bin 幅と電位の区間で因数分解して評価する。狭い bin や隣り合う浮動小数点数の電位で、近い数の引き算による桁落ちを避けるためである。
8.6.5 電位分布の再構成
Section titled “8.6.5 電位分布の再構成”Type B、C では、上流から壁へ で点を取り、電荷密度の台形積分で を、 の台形積分で を求める。 Type A では極小のすぐ外側から両方向へ点を取り、最初の区間だけ極小近くの 2 次の漸近形で距離を与えてから積分する。上流側は が (帯がある場合は帯の縁の少し外側)に達した点で止め、その先に人工的な 0 V の区間を付け足さない。密度、流束、速度分布は、再構成した電位から式(8.5)–(8.12)で直接評価する。このため、表示用の格子の粗さは流束の値に入らない。
8.7 数値例
Section titled “8.7 数値例”本節の図は、表8.4の条件で外部シースモデルを解いた数値解である。電子の drift は図8.4を除いて 0 とし、零電流で閉じた。BEACH の表面帯電計算は含まない。
表 8.4 数値例の条件。太陽高度 は図ごとに示す。
| 量 | 値 |
|---|---|
| 上流のイオン密度 (陽子) | 8.7 cm |
| 太陽風電子の温度 | 12 eV |
| イオン温度 | 0(冷たいビーム) |
| 光電子の温度 | 2.2 eV |
| 垂直照射での光電子の規格化 | 64 cm |
| 太陽風の速さ | 468 km/s |
| 法線速度と光電子源 | 式(8.21) |
| 電子の drift | 0(図8.4では ) |
8.7.1 三つの型の電位構造
Section titled “8.7.1 三つの型の電位構造”図8.6は、同じプラズマ条件で太陽高度を変え、Type A、B、C をそれぞれ指定して解いた電位と電場である。 の Type A は壁電位 3.84 V、壁から 14.9 m に V の極小を持つ。壁の電場は 1.6 V/m で、極小より上流では向きが反転する。 の Type B は 1.62 V の壁から光電子の Debye 長程度で減衰し、 の Type C は V の壁から太陽風電子の Debye 長程度でゆっくり 0 V に近づく。Type A の上側の電場は 0.01 V/m 程度で、壁近くの電場より 2 桁小さい。
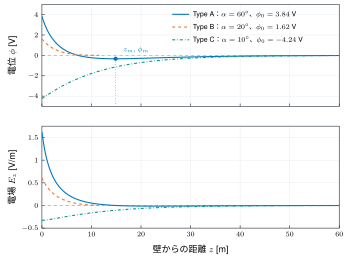
図 8.6 零電流条件で解いた Type A、B、C の電位と電場。条件は表8.4で、型ごとに太陽高度 を変えた。Type A は m に負の極小 V を持ち、極小の手前で電場の向きが反転する。Type B は Debye 長 m 程度で減衰し、Type C は太陽風電子の Debye 長 m 程度でゆっくり 0 V に近づく。電子 drift は 0 とした。曲線は が 2.2 mV()に達した点で止め、その先に 0 V の線を補っていない。
8.7.2 粒子集団と速度分布
Section titled “8.7.2 粒子集団と速度分布”図8.7は、Type A の粒子集団ごとの密度である。壁の近くでは捕捉された光電子が約 50 cm あり、イオン密度の約 6 倍の負電荷が壁の正電位を遮蔽する。捕捉光電子は極小で 0 になり、その上流側は反射した太陽風電子に置き換わる。上流では通過電子 4.0 cm、反射電子 1.8 cm、脱出した光電子 2.8 cm の和がイオン密度 8.7 cm と釣り合う。このとき規格化 cm は実際の上流の太陽風電子密度 5.9 cm と異なる。壁への数流束は太陽風電子 、イオン 、脱出光電子 で、 が成り立つ。放出した光電子の 85% は障壁で戻され、脱出は 15% である。 Type B()では脱出が 48%、Type C では障壁がないので 100% になる。
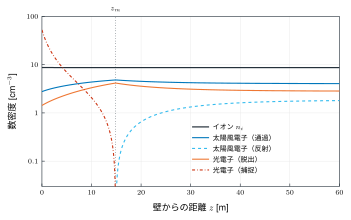
図 8.7 Type A()の粒子集団ごとの数密度。縦軸は対数で、点線は電位極小の位置 である。反射した太陽風電子は極小より上流側だけに、捕捉された光電子は極小より壁側だけに存在する。壁の近くでは捕捉された光電子が負電荷を担い、上流では通過・反射電子と脱出光電子の和がイオン密度と釣り合う。各密度は電位から速度積分で直接求めた値であり、粒子の標本ではない。
図8.8は、同じ解の電子の法線速度分布である。分布は境界の Maxwell 分布をエネルギー保存で写したもので、壁では太陽風電子は障壁を越えた高速の内向き成分だけ、光電子は外向きの成分だけを持つ。下側では捕捉光電子が低速の両方向を占め、上側では反射電子が同じ速度領域を占める。分布の切れ目は表8.2の集団の境界に対応する。
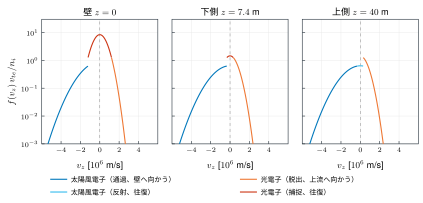
図 8.8 Type A()の電子の法線速度分布 。 は上流向きで、縦軸は対数、 と上流イオン密度 で規格化した。分布は上流の Maxwell 分布と壁の半 Maxwell 分布をエネルギー保存で写したもので、到達できない速度で 0 になる。壁では太陽風電子は だけ、光電子は だけを持つ。下側では捕捉光電子が の小さい領域を両方向に占め、上側では反射電子が同じ役割を担う。
8.7.3 太陽高度への応答
Section titled “8.7.3 太陽高度への応答”図8.9は、太陽高度を から まで変えたときの零電流根である。高度が下がると光電子の放出 とイオンの流束 がともに減り、壁電位が下がる。この条件では、Type C は –、Type A と B は と で見つかった。 Type A の極小は高度が下がると深くなり、 では V、 V と壁電位に近づいて Type C へ移る。同じ高度で A と B が両方見つかる範囲では、B の壁電位が A より高い。 で根が見つからないのは、イオンの法線速度 が Bohm 速度の目安 km/s を下回り、上流の漸近条件を満たせないためと考えられる。下段の数流束は、太陽風電子の吸収がイオンの吸収と光電子の脱出の和と釣り合うことを示す。
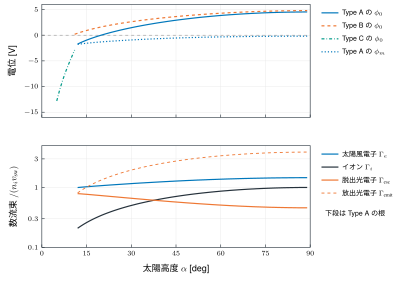
図 8.9 太陽高度 を 刻みで変えたときの零電流根。上段は壁電位 と Type A の極小 、下段は Type A の根での壁への数流束である。各型を個別に指定し、直前の高度の根を初期値に加えて解いた。曲線の切れ目は、有限の探索で物理解が見つからなかった高度である(不存在の証明ではない)。下段では が零電流条件を表し、放出の大部分は壁へ戻る。
8.7.4 型の分布
Section titled “8.7.4 型の分布”図8.10は、太陽高度と光電子源の強さの平面で、零電流の物理解が見つかった型である。光電子源が弱いか太陽高度が低いと Type C だけが見つかり、壁は負に帯電する。光電子源が強くなると、 B と C が同時に見つかる狭い帯を経て、A と B が同時に見つかる広い領域に移る。この計算の範囲では、A だけ、または B だけが見つかる点はなかった。 では光電子源の強さによらず根が見つからず、境界は前節の Bohm 速度の目安と一致する。複数の型が見つかる条件では、本モデルはどれが実現するかを決めない。研究で外部シースを使うときは、型を明示して結果の依存性を確かめる必要がある。
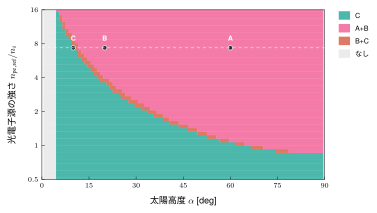
図 8.10 太陽高度 と光電子源の強さ の平面で、零電流の物理解が見つかった型。格子は 8949 点で、各点で A、B、C を個別に指定し、既定の初期値だけから解いた。他の条件は表8.4と同じで、白い破線と点は図8.6の例の位置である。「A+B」などは同じ条件で複数の型が見つかったことを表し、色は解の安定性による選択を表さない。「なし」は有限の探索で物理解が見つからなかった点で、解の不存在を保証しない。
8.8 BEACH の上端面への接続
Section titled “8.8 BEACH の上端面への接続”8.8.1 外部領域を縮約する条件
Section titled “8.8.1 外部領域を縮約する条件”BEACH の場は表面電荷に由来し、内側の体積プラズマ空間電荷を含まない。太陽風中の表面を扱う周期セルでは、セルの高さ(例えば 1 mm)が Debye 長(、 eV で約 9 m)よりはるかに小さい。このとき外部のシースから見ると、箱の上端面 は厚さ 0 の壁であり、外部領域を平面・定常のシースに縮約して、その解から上端面での条件を与えることができる。これは空間尺度()と時間尺度(外部シースの応答が表面の帯電時間より速い)の仮定であり、シースを接続すれば任意の局所 geometry が妥当になるわけではない。
外部のシースは本章のモデルで解き、その零電流根から上端面に次の 4 つを与える。粒子種ごとの電流(各バッチの吸収・放出・脱出の目標電荷)、壁電位 (上端面の平均電位の基準)、障壁電位(入る粒子の選別と出る粒子の反射・脱出の判定)、太陽風電子の規格化 (上端面から入れる電子の密度)である。
8.8.2 外部根の条件と型の選択
Section titled “8.8.2 外部根の条件と型の選択”外部根は、8.4節の零電流の closure(式(8.19)、(8.20)、(8.17))の根である。 BEACH は計算の開始時にこの根を一度解き、外部根を更新する場合(8.8.5節)は光電子源を置き換えて解き直す。根は型、壁電位 、極小 (Type A)、規格化 、粒子種ごとの電流を与え、物理解の判定(8.5節)に合格した根だけを使う。
外部根に渡す物理条件は、箱の中の粒子種と揃える。太陽風電子は、イオンと同じ太陽風の法線速度で drift した Maxwell 分布とする。イオンの温度には箱の中に注入するイオンと同じ値を用い、流体の圧力係数 (式(8.13))は既定で等温の 1 とする。光電子の規格化は、式(8.21)に倍率 を掛けた である。
型を指定しない場合は、太陽高度が 20 度未満なら C、A、B、それ以外は A、B、C の順に試し、成り立つ最初の根を採る。 8.7節の数値例(図8.10)のように、同じ条件で複数の型が見つかることがある[15]。この順序は安定性による選択ではないので、研究では型を明示して結果の依存性を確認する。
8.8.3 電子 drift と場の下限
Section titled “8.8.3 電子 drift と場の下限”8.5.2節で示したように、電子が太陽風の法線速度で drift すると、Type A と C には上流電位に接する帯で になる(図8.4)。電位分布は帯の縁 (表8.5の 1 行目の条件で約 mV、上端面から約 )で傾き 0 になって止まり、残りの数十 mV を 1 次元静電モデルだけでは埋められない。
BEACH は、帯の内側の場の不足 (式(8.24))が外部の場のレベル 以下の根を受理する。これは上流境界を「 の無限遠」から「場が外部レベルまで落ちた点」に置き換えることに相当する。太陽風は運動電場 (400 km/s、5 nT で約 2 mV/m)を持ち、磁場による旋回混合、密度揺らぎ、運動論的不安定性もこの桁の場で効くので、1 次元静電シースにこれ以下の場を決める資格はない。求めた不足を表8.5に示す。この判定は根の値を変えず、根を使うかどうかだけを決める。帯の電位幅を (A)または (C)と比べて判定しても、受理する根は同じ代数根であり、壁側の量は変わらない。
表 8.5 上流の帯の幅と場の不足。1 次元定常シースの数値解から求めた値。
| 条件 | 型 | 帯の幅 | 場の不足 |
|---|---|---|---|
| 、 eV、405 km/s、、光電子あり | A | 42 mV | 0.63 mV/m |
| 同、光電子なし | C | 1.8 mV | 0.03 mV/m |
| 、 eV、400 km/s、光電子 4.5 A/m・2.2 eV | A | 52 mV | 0.67 mV/m |
電子の drift を 0 にすれば帯は消えるが、面を一方向に横切る電子の束が 倍( で 1.42 倍)変わり、零電流の根ではその差が電位に現れる。表の 3 行目の条件で、drift 0 の根は A で が 6.04 V から 7.05 V、C で V から V に移った。遅い入射電子だけ drift を除いて滑らかにした軌道整合の解との差が数十 mV であることと比べ、drift を無視する誤差の方がはるかに大きいので、BEACH は帯を受理する方法で drift を扱う。受理した根の壁側の量の不確かさは数十 mV である。
帯が問題にするのは、壁の系で (約 150 km/s、1 eV 以下)の遅い電子である。 1 次元静電モデルが落としている次の物理は、この集団に対しては支配的になり得る。表8.1の条件では、遅い電子が帯の領域(〜、30〜60 m)を通る時間は 0.2〜0.4 ms で、その間に電子サイクロトロン運動(周期 7 ms)で 0.2〜0.35 rad 旋回する。磁場が法線に垂直な成分を持てば、垂直速度の一部が に回って数百 km/s 変わり、 の尖りの幅を超える。数〜10% の密度揺らぎは 〜 V の電位揺らぎに相当し、帯の幅(数十 mV)はその下に埋まる。 に尖った分布は Penrose の条件を破り、準線形拡散で平坦化する。また磁力線が昼側の表面に接続している時間は天体の半径と太陽風速度の比(月で約 4 s)であり、半無限の定常な鏡像集団は溜まらない。どの機構が主であるかは観測で確かめられていない。 は、これらの外側の物理が効き始める場の大きさとして読む。
8.8.4 上端面への写像
Section titled “8.8.4 上端面への写像”太陽風電子、イオン、光電子の 3 つの粒子種は、固定電流 closure(第7章)を使う。 ambient electron 吸収 、ion 吸収 、光電子放出 、再吸収 、 escape の表面寄与 とすると
が式(8.20)から従う。各バッチで、追跡で得た吸収・放出・帰還の分布を、根の電流にバッチ幅を掛けた目標電荷へ一律の倍率で合わせる。放出と帰還は別々の倍率で合わせ、二つの大きな電流の差である光電子の正味電流を倍率の分母に使わない。表面の総電荷は浮遊条件に拘束され、要素ごとの分布だけが追跡で決まる。 escape 電流は外へ運ばれる電子電荷に対応し、表面へ deposit しない。
2 軸周期場では、零モードの gauge(第4章)を上端面 に置き、上端面の水平平均電位を壁電位 に合わせる。真空中で定数を足すだけなので、セル内の電位差と軌道は変わらず、電位の値が上流 0 V を基準にした値になる。流入の写像と外部障壁の判定はこの電位を前提にするので、零モードを非零モードから分けて Gauss 則で閉じる周期場が必要である。零モードを分けない有限画像だけの場では上端面の電位が 0 V 付近に留まり、流入する電子は減速されず、光電子は浅すぎる障壁で判定される。平板の試験計算(8×8 要素、20 バッチ)では、零モードを分けた場合に平面の平均電位が根の と 0.1 mV 以内で一致し、固定電流の倍率は全ての経路で統計誤差の範囲で 1 であった。分けない場合は電子の倍率が 0.53(Type C)、光電子の帰還と escape の倍率が 1.99 と 0.30(Type A)にずれた。
流入は、上流 0 V の分布から外部の障壁と上端面の両方に届く部分だけを選び、法線速度をエネルギー保存で写す。
はバッチ開始時の上端面の平均電位である。電子は規格化 (光電子なしの Type C では式(8.9))の分布から、イオンは上流の で入れる。流束は上流の分布を同じ下限で切った一方向の束であり、特性曲線に沿って保存するので、入れた電子の束は根の電子電流と一致し、電子の倍率は統計誤差の範囲で 1 になる。
上端面を外向きに横切った電子、光電子、二次電子は、横切った点の電位 と法線運動エネルギーで、外部の障壁を越えられるかを判定する。障壁は Type A の電子・光電子・二次電子が 、Type B、C と全てのイオンが 0 V である。越えられない粒子は法線速度を反転して戻す。 周期のセルでは、外部での横移動(飛行時間と接線速度の積で m 程度)がセル幅よりはるかに大きいので、戻す位置を上端面内で一様に選び直し、戻す位置の電位 で法線運動エネルギーを合わせて全エネルギーを保つ。
右辺が 0 以下になる遅い粒子は横切った位置へ戻す。外部での折り返し点までの距離と飛行時間は追わない。図8.11に、外部根から渡す条件と、8.8.5節の光電子統計による根の更新を示す。
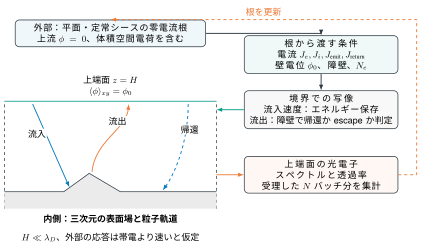
図 8.11 外部シースを上端面の条件へ縮約する接続。両領域の長さ尺度は同じ縮尺ではない。内側では体積空間電荷を場に加えず、外部の飛行時間や折り返し位置は追わない。破線の帰還は境界での反射・再配置を示す。光電子の流出統計による根の更新は次のバッチから反映する。
8.8.5 外部根の更新
Section titled “8.8.5 外部根の更新”セル内の凹凸は、外部シースから見た表面の放出を変える。表面から出た光電子の一部はセル内で再吸収されるので、上端面を出る光電子は放出より少なく、エネルギー分布も変わる。吸収時の二次電子(6.5節)も、一部が上端面から出て外部シースの放出源に加わる。そこで光電子と二次電子を表面からの放出電子として一つの源にまとめ、外部シースのモデルには二次電子専用の項を加えずに、上端面を出る放出電子のスペクトルで光電子源を置き換える。
受理したバッチ 個ごとに、上端面を外向きに横切った光電子と二次電子を、種類別に法線運動エネルギー の bin ( と 1 meV から 1 keV までの対数 bin、1 桁に 24 個、1 keV 以上は最後の bin)で数える。光電子の流出束は、透過率 と設定した放出束から とする。二次電子の流出束は、窓内の流出粒子の重みの和を参照面積 と窓の時間幅 で割った とする。各スペクトルをそれぞれの束に規格化して bin ごとに足し(bin 内で 一定)、平均法線エネルギーも束で重み付けして合わせる。この合算スペクトルを外部シースの放出源として零電流根を解き直し、新しい電流・障壁・壁電位・ を次のバッチから使う。表面の光電子放出の目標 は変えない。スペクトルを平均エネルギーだけの半 Maxwell 分布に縮約しないのは、上端面のスペクトルが放出に近い本体とセル内で加速された裾を合わせた形になり、同じ平均の半 Maxwell 分布では障壁を越える電子と壁の近くの遅い電子の両方を誤って数えて根を失うことがあるためである。
二次電子の粒子種は固定電流 closure を使わずに完全に追跡する。外部根の escape 電流のうち光電子に割り当てる分は 倍とし、光電子の帰還の目標は escape と設定放出の差とする。この配分は暫定であり、追跡した二次電子の escape 電流と、外部根から二次電子に配分される escape 電流の差は零に拘束されない。この差は表面の電流収支に残るので、計算ごとに記録して評価する。初期根は光電子の表面放出(半 Maxwell 分布)だけで解き、光電子がない場合は放出源 0 の Type C から始める。二次電子は最初の更新から入る。
更新は前回の根を初期値にし、型を指定しない場合は前回の型を先に、次いで A、B、C の順に試す。根が見つからないか流出が 0 なら前回の根を保つ。更新の反復は無減衰の固定点反復であり、揺れの大きさは窓内の放出電子の標本数で決まる。平板の試験計算(ray 300 本/バッチ、、40 バッチ)では、更新ごとの は 2.34〜2.94 V の範囲で揺れ、標準偏差は 0.17 V で、発散や型の切り替わりはなかった。 を長くするか ray 数を増やせば揺れは減る。 は表面の帯電の変化より十分短く選ぶ。定常状態だけを求める場合、到達する状態は によらない。
8.9 適用範囲
Section titled “8.9 適用範囲”本モデルは平面・定常・無衝突・非磁化のシースであり、曲率、時間変化、衝突、磁場による旋回、波動や不安定性による緩和を含まない。壁は完全に吸収し、二次電子放出、後方散乱、表面伝導を含まない。イオンは一定係数の圧力を持つ流体で、イオンの速度分布は定めない。上流は半無限で準中性とし、presheath や上流の加速機構とは結合しない。入射状態と電子の drift は固定した物理条件であり、根が見つからないときにそれらを自動で変更しない。
代数的な根の収束、物理的な電位分布の存在、動的な安定性は別の概念である。本モデルは前の二つを判定するが、複数の根の中から安定なものを選ぶ判定は含まない。根の探索と物理解の判定はどちらも有限の計算であり、見つからないことは解の不存在の証明ではない。
上端面への接続では、箱の外の電場、空間電荷、Debye 遮蔽、折り返し点までの距離や飛行時間は解かない。上端面での反射は、外部での往復を境界での反転に縮めた近似である。BEACH 側の一様磁場は 0 とする。外部根は外部シースの過渡や計算中に変わる照射とプラズマ条件には追従せず、外部根の更新が追従するのも、上端面を出る光電子と二次電子の変化だけである。二次電子の escape 電流の配分は暫定であり、配分と追跡の差が表面の電流収支に残る。
セル内で跳ね返されて上端面から出ていく太陽風の電子とイオンは外部根に入れず、外部根は壁に届いた粒子をすべて吸収とみなす。固定電流はこの分も吸収として表面に配るので総電流の釣り合いは保たれ、逃げる割合は固定電流の倍率の 1 からのずれで読める。光電子源の離散化は法線運動エネルギーの bin だけで、接線速度と表面上の位置の違いは外部シースに渡さない。受理した根は上流の帯の内側で理想化した電子分布に従わず、壁側の量の不確かさは数十 mV である(8.8.3節)。これらの近似が結論を左右するケースでは、独立の運動論的計算や PIC と比較する。